Palet Taşıma AGV
Paletlerin üretim, depo veya sevkiyat noktaları arasında tekrarlayan şekilde taşınmasına yönelik otomasyon çözümleri.
İntralojistik Çözüm ve Teknoloji Ortağınız
AGV ve otonom taşıma projelerini görev, rota, trafik, yük transferi, entegrasyon ve yatırım geri dönüşüyle birlikte değerlendiriyoruz.
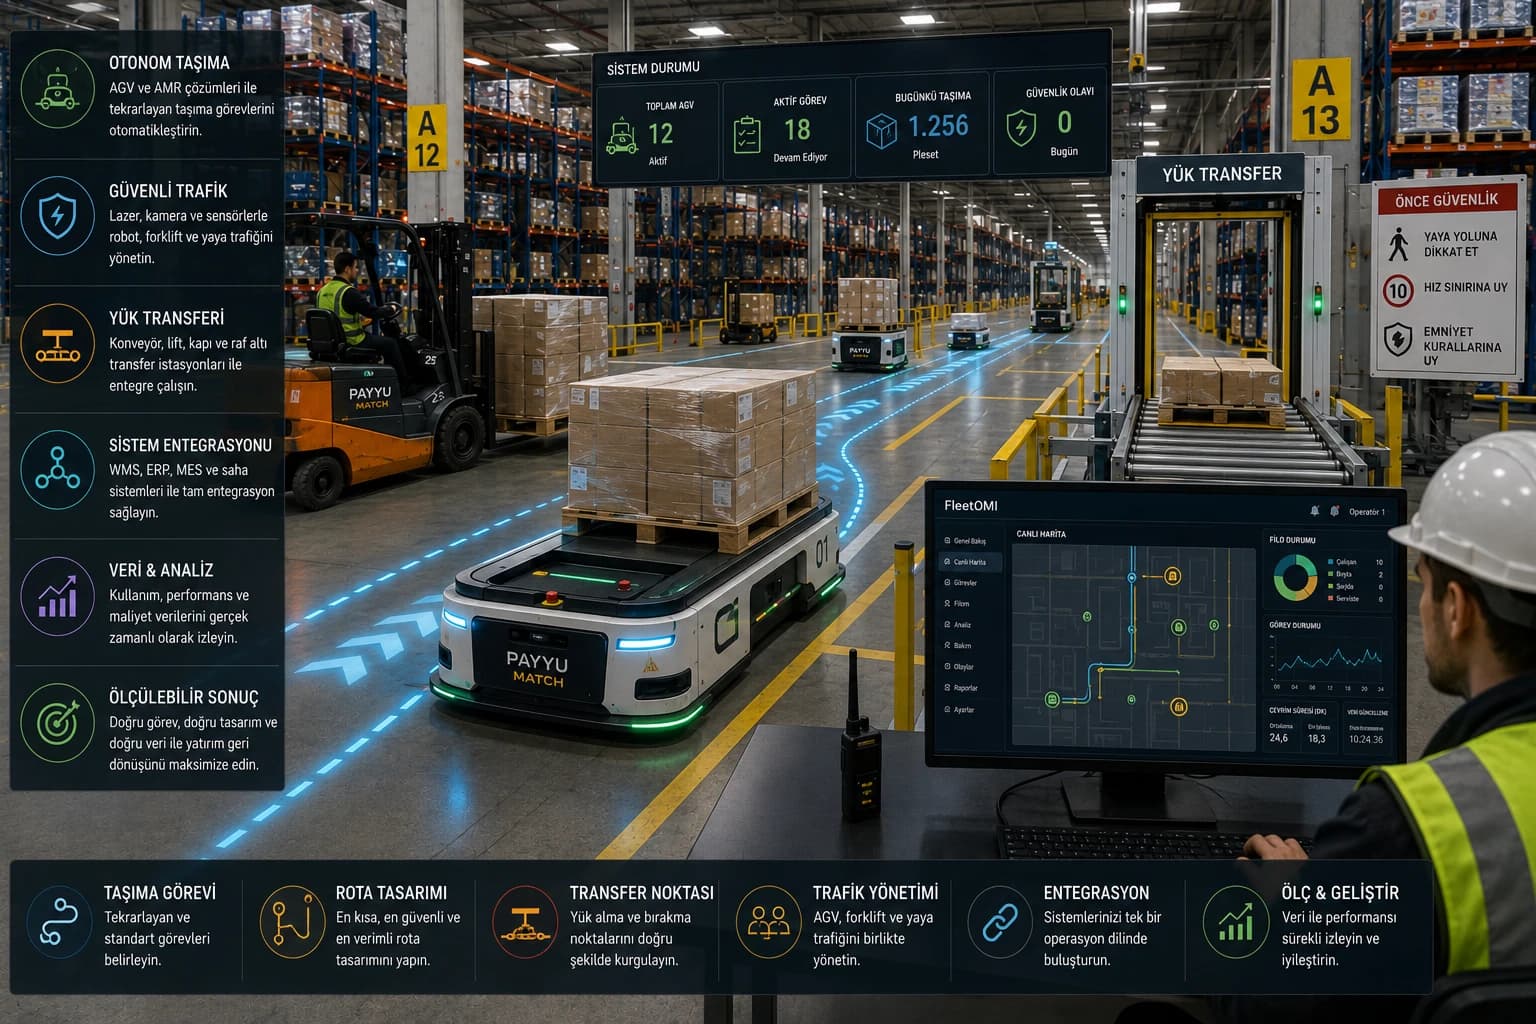
AGV yatırımının başarısı robotun teknik kapasitesinden önce prosesin ne kadar standartlaştırılabildiğine bağlıdır.
Görev, yük, rota ve transfer noktaları yeterince öngörülebilir değilse otomasyon sistemi gereksiz karmaşıklık oluşturabilir.
Bu nedenle önce hangi taşıma görevinin otomasyona gerçekten uygun olduğunu belirliyoruz.
Paletlerin üretim, depo veya sevkiyat noktaları arasında tekrarlayan şekilde taşınmasına yönelik otomasyon çözümleri.
Palet alma, taşıma ve belirli yüksekliklerde bırakma görevlerinin otomatik olarak gerçekleştirildiği forklift tabanlı sistemler.
Bir veya birden fazla taşıma arabasının belirlenmiş rotalarda çekilmesine yönelik otomatik milk-run çözümleri.
Daha esnek navigasyon ve rota kararlarıyla belirli malzeme taşıma görevlerini yerine getiren mobil robot çözümleri.
Robotun çevredeki fiziksel referansları kullanarak konumunu ve rotasını belirlemesine yönelik navigasyon yaklaşımı.
Saha içine yerleştirilen belirli referansların lazer sistemiyle algılanmasına dayalı yönlendirme yaklaşımı.
Zemin veya belirli yüzeylerdeki işaretleyicilerin konum referansı olarak kullanıldığı sistemler.
Belirli rotalarda sabit yönlendirme ihtiyacı olan uygulamalarda kullanılabilecek altyapı tabanlı yöntemler.
Otomasyon projesinde robotların kendi aralarındaki ve manuel saha trafiğiyle etkileşimleri birlikte planlanmalıdır.
Birden fazla robotun aynı koridor, kavşak veya yük transfer noktasını güvenli ve verimli şekilde paylaşması gerekir.
Manuel ekipmanların otomatik araçlarla aynı sahayı kullandığı karma operasyonlar ayrıca planlanmalıdır.
Yaya geçişleri, yoğun insan hareketi ve görüş kısıtları proje tasarımında dikkate alınmalıdır.
Robotların rotaları kesiştiğinde öncelik mantığı ve bekleme bölgeleri trafik yönetim sisteminde tanımlanmalıdır.
Yükün doğru şekilde alınması ve teslim edilmesi otomasyon çevriminin kritik parçasıdır.
Depo görevlerinin otomatik taşıma sistemine aktarılması ve görev durumlarının geri bildirilmesi.
Üretim, sipariş veya malzeme ihtiyaçlarının otomasyon görevlerine dönüştürülmesine yönelik entegrasyon.
Üretim hattındaki malzeme ihtiyacının gerçek proses akışıyla eşleştirilmesi.
Farklı saha ve yazılım sistemleri arasında veri alışverişi için standart entegrasyon katmanı.
Robotun çevreyi algılaması, hızını yönetmesi ve gerektiğinde güvenli duruş gerçekleştirmesi çok katmanlı sistemlerle ele alınır.
Mevcut manuel proses ile otomasyon senaryosunun toplam maliyeti aynı zaman ekseninde karşılaştırılmalıdır.
Seçilen taşıma görevinin otomasyona teknik ve operasyonel olarak uygun olup olmadığını sahada test ederiz.
Gerçek saha trafiği, kavşaklar ve bekleme noktaları pilot sırasında değerlendirilir.
Palet alma ve bırakma toleranslarının gerçek operasyon koşullarında çalışması kontrol edilir.
Teorik kapasite ile gerçek çevrim süresi karşılaştırılarak yatırım modeli güncellenebilir.
Her gün farklı yük ve rota kullanılan operasyonlarda otomasyonun standartlaştırma avantajı azalabilir.
Palet, yük transferi veya teslim noktaları sürekli değişiyorsa önce prosesin standardizasyonu gerekebilir.
Düşük kullanım yoğunluğu yatırım geri dönüş süresini uzatabilir.
Yoğun ve öngörülemeyen yaya veya araç trafiği otomasyon tasarımını daha karmaşık hale getirir.
Yükün nereden nereye, ne sıklıkta ve hangi hacimde taşındığını belirleriz.
Tekrarlayan, standart ve ölçülebilir görevleri önceliklendiririz.
Robot rotası, kavşaklar, yük alma ve bırakma noktalarını planlarız.
Yaya, forklift ve diğer AGV etkileşimlerini saha senaryolarıyla değerlendiririz.
Gerekli WMS, ERP, MES veya API bağlantılarını proje kapsamına dahil ederiz.
Saha pilotu üzerinden çevrim süresi, kapasite ve yatırım geri dönüş varsayımlarını doğrularız.
Malzeme akışı, rota, yük transferi, trafik ve yatırım modelini değerlendirerek AGV projesinin doğru başlangıç noktasını oluşturalım.