Caméras IA
La surveillance par caméra et l’analyse d’image assistée par IA aident à identifier les risques autour des chariots.
Votre partenaire en solutions intralogistiques et technologies
FleetOMI SAFEGUARD aide à identifier les risques liés à la circulation des chariots grâce aux caméras IA, à la détection des piétons, aux zones de risque et aux alertes visuelles / sonores.
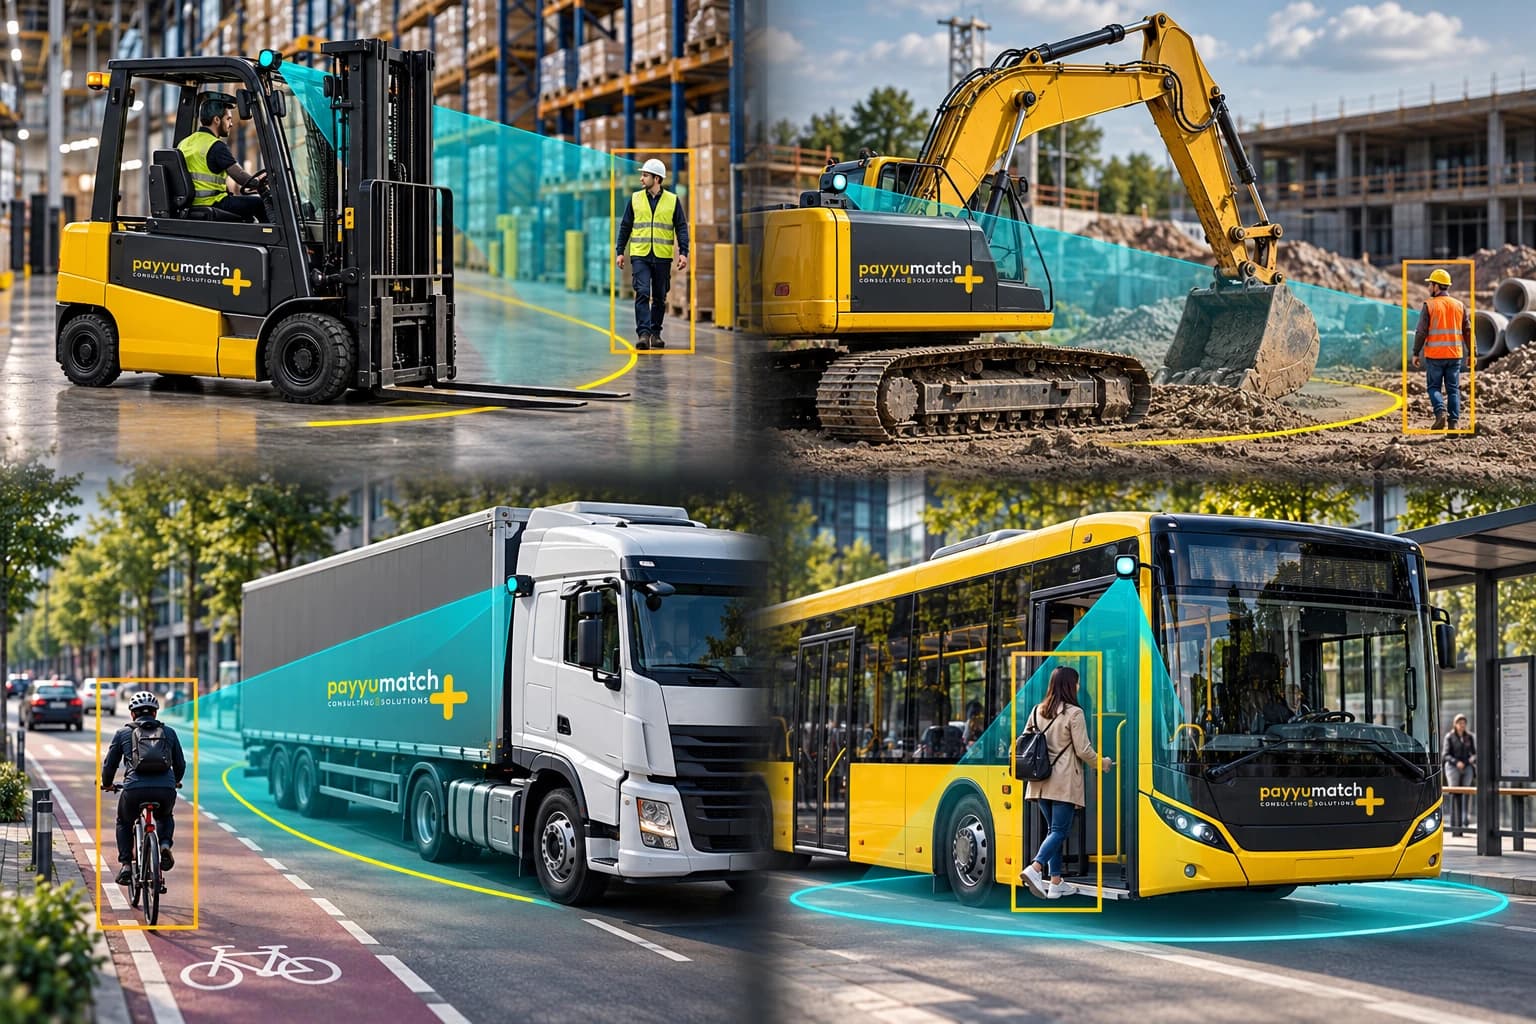
La surveillance par caméra et l’analyse d’image assistée par IA aident à identifier les risques autour des chariots.
Des systèmes destinés à détecter les piétons dans la zone de travail et à alerter le conducteur des risques de proximité.
Les zones de détection et d’alerte sont définies selon l’implantation du site, les voies de circulation et les besoins opérationnels.
Les risques détectés sont signalés au conducteur par des indications visuelles ou sonores adaptées aux conditions du site.
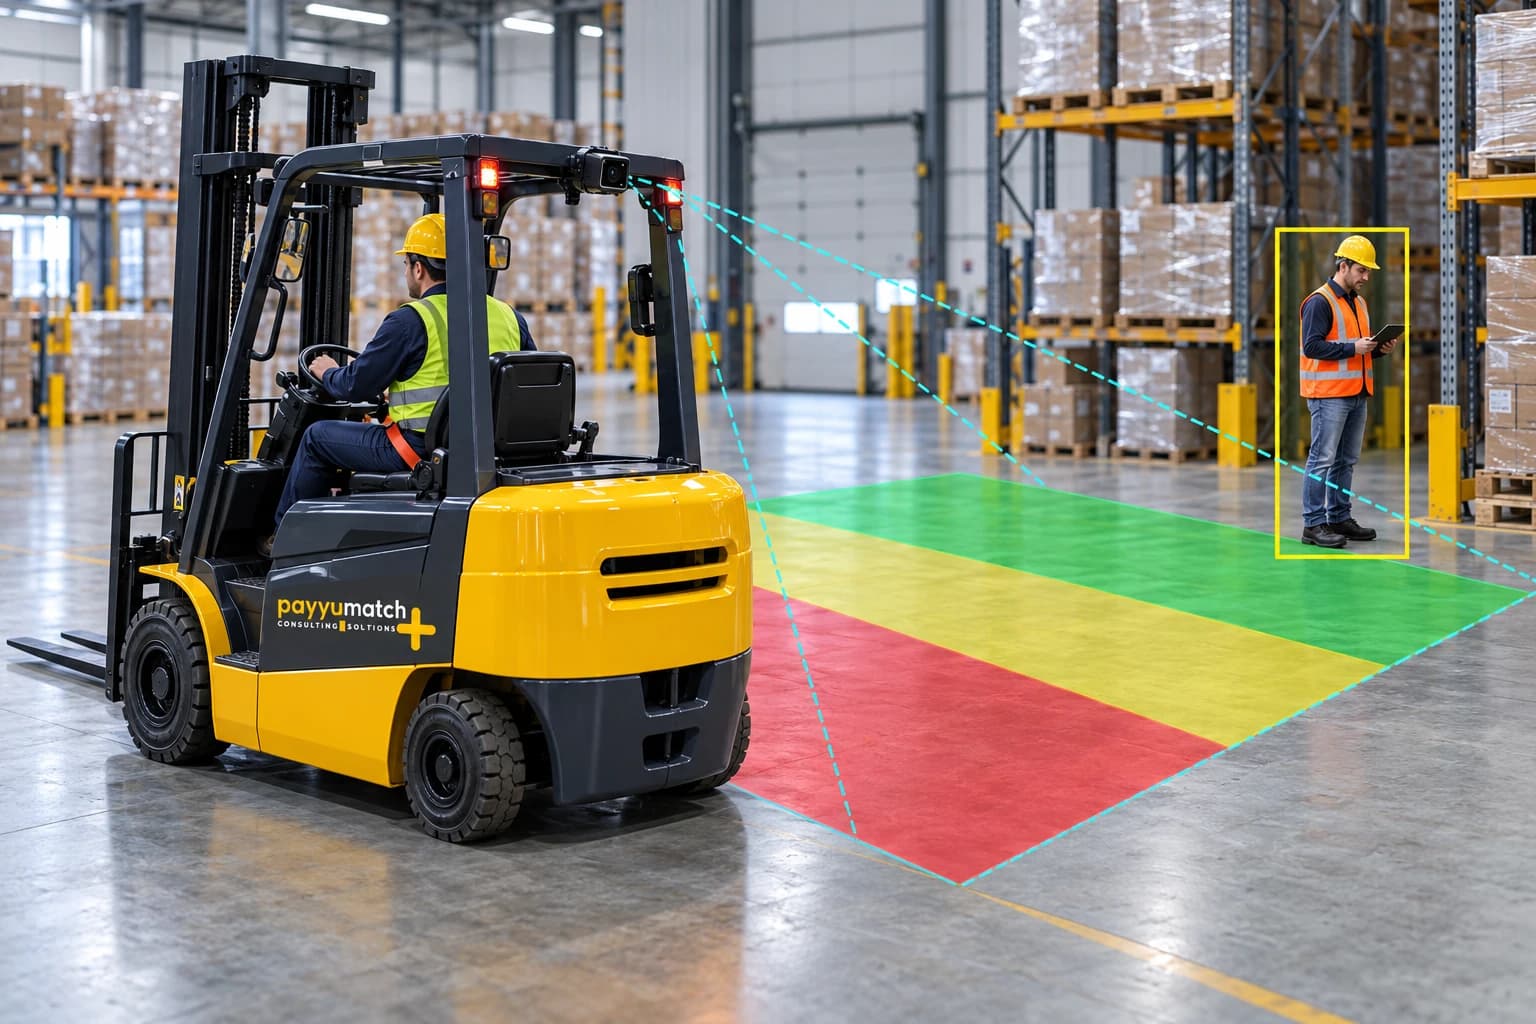
Une solution de caméra IA pour détecter les piétons et les risques autour des chariots et informer le conducteur par des alertes visuelles et sonores. Les zones sont évaluées selon l’implantation du site.
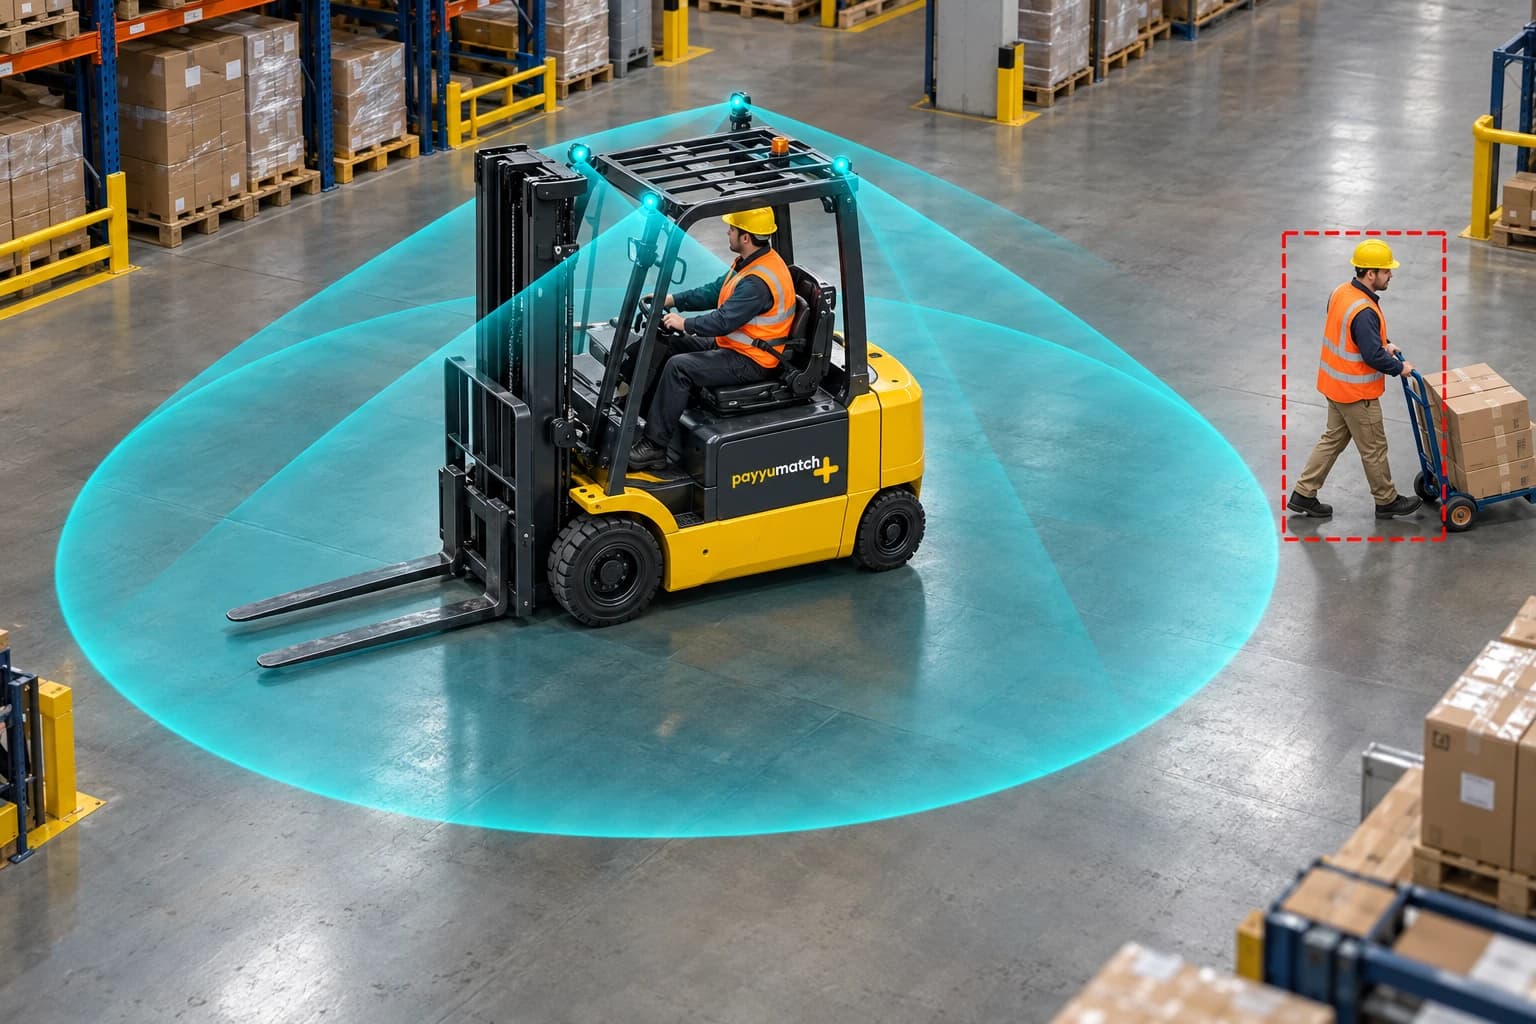
Réunit les vues des caméras autour du chariot pour soutenir la visibilité du conducteur. Aide à rendre les angles morts plus visibles en marche arrière, en virage et lors des manœuvres en espace réduit.
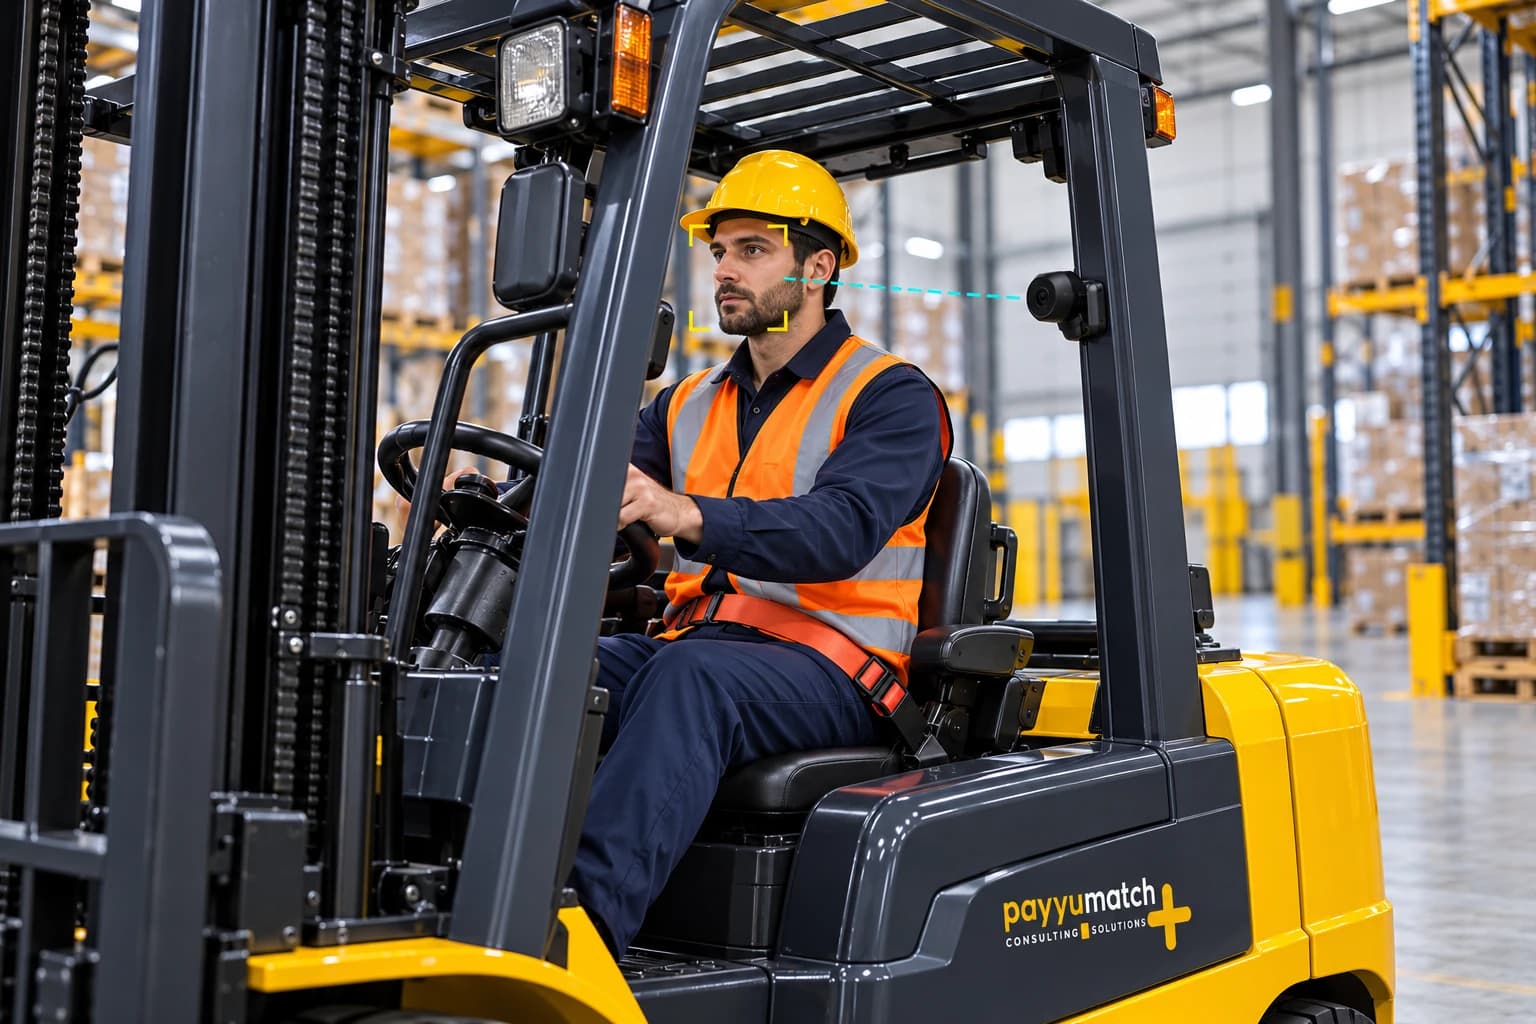
Une caméra tournée vers le conducteur dans la cabine du chariot aide à surveiller son attention et son comportement de conduite. Propose des alertes en cas de signes de somnolence, de distraction ou d’utilisation du téléphone.
Sur l’appareil DSM de référence, l’alerte de ceinture s’applique au-delà de 10 km/h. L’appareil, les seuils de vitesse, le positionnement et l’étalonnage sont évalués ensemble pour l’usage sur chariot.
Des caméras pour soutenir la visibilité et la vigilance sur les pelles, chargeuses, camions de chantier et grues.
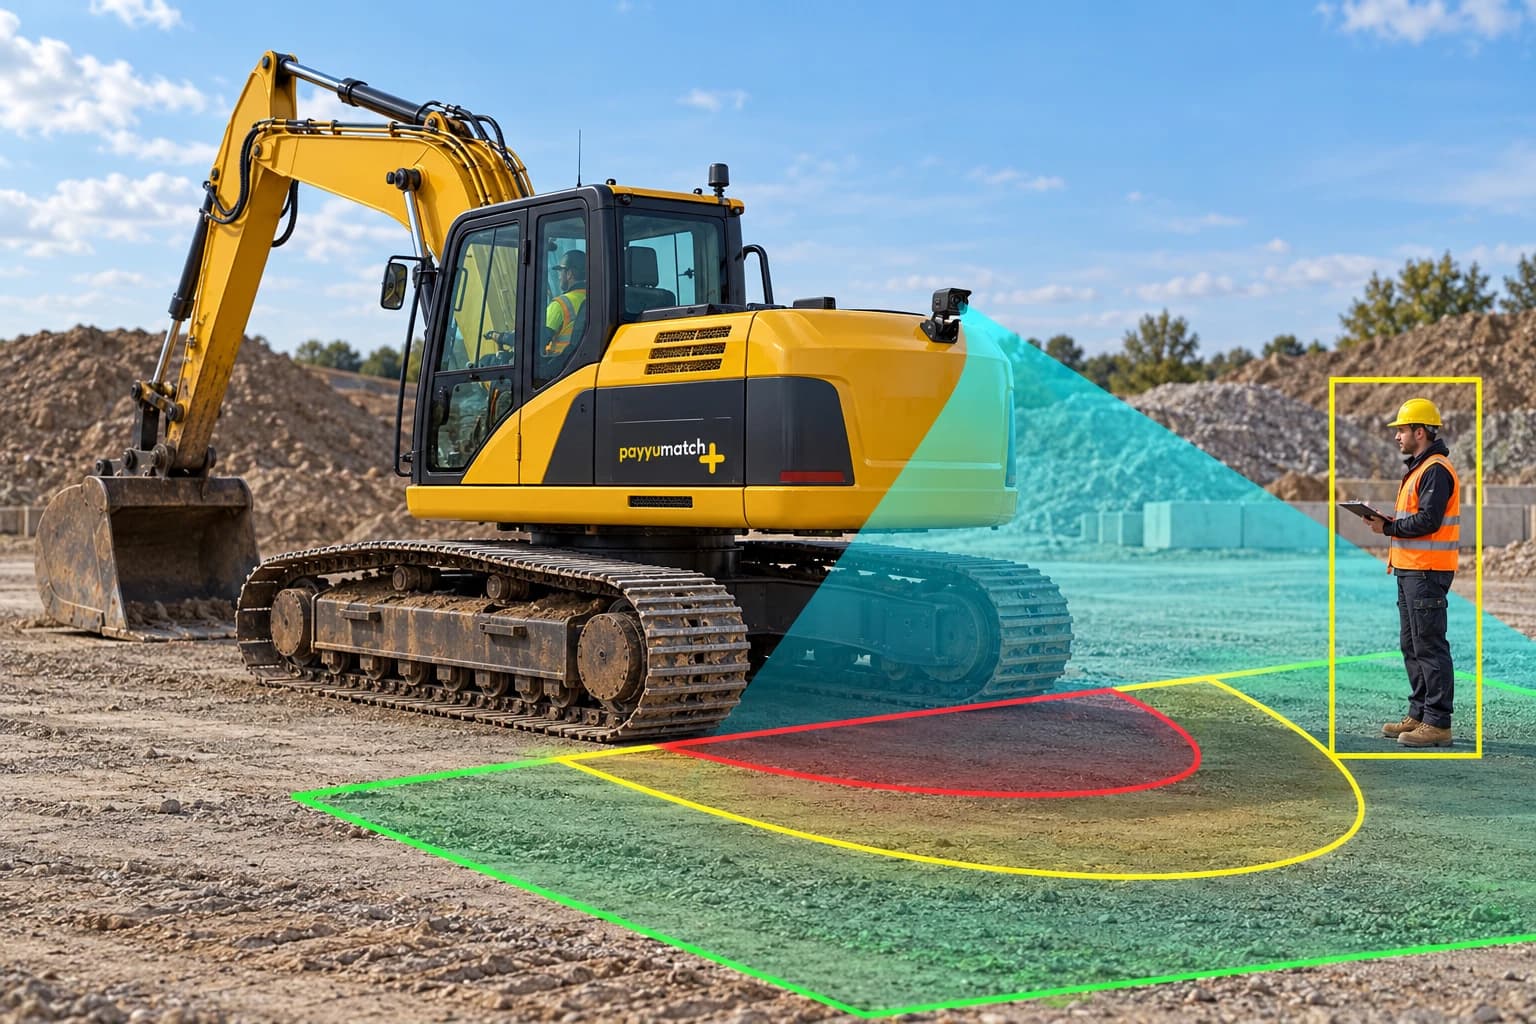
La détection par caméra des piétons et véhicules autour des engins aide le conducteur à repérer les risques. Le positionnement est étudié pour les angles morts et les zones partagées.
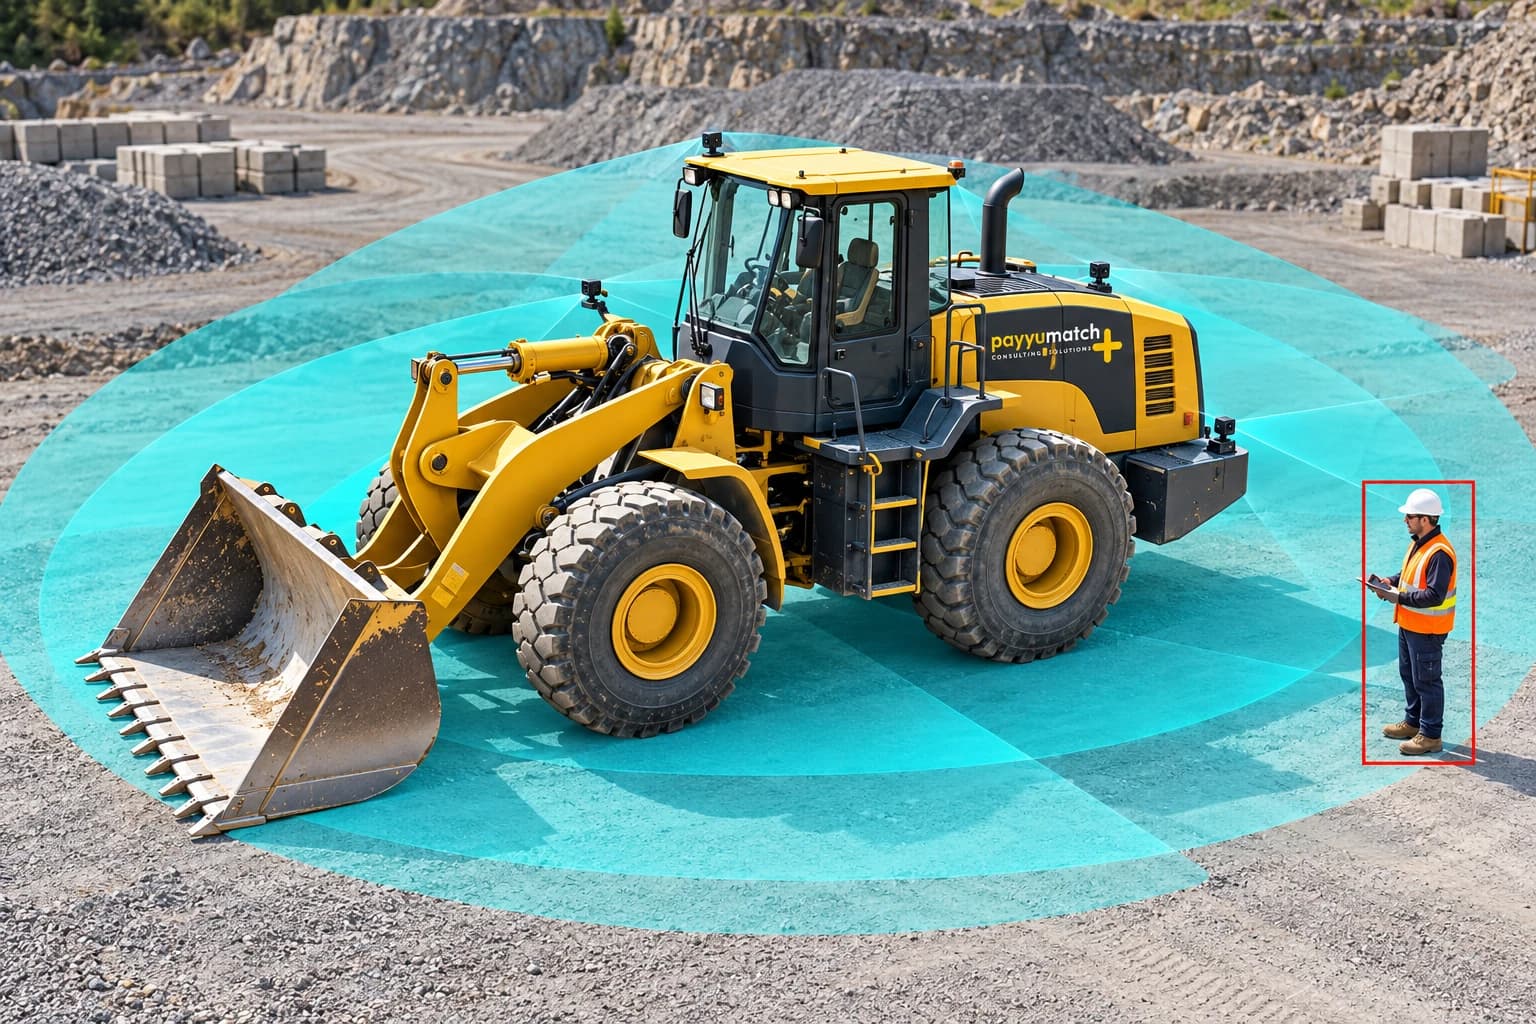
Réunit les vues autour de l’engin pour proposer une vision périphérique vue du dessus. Aide le conducteur en marche arrière, dans les virages et lors des manœuvres précises.
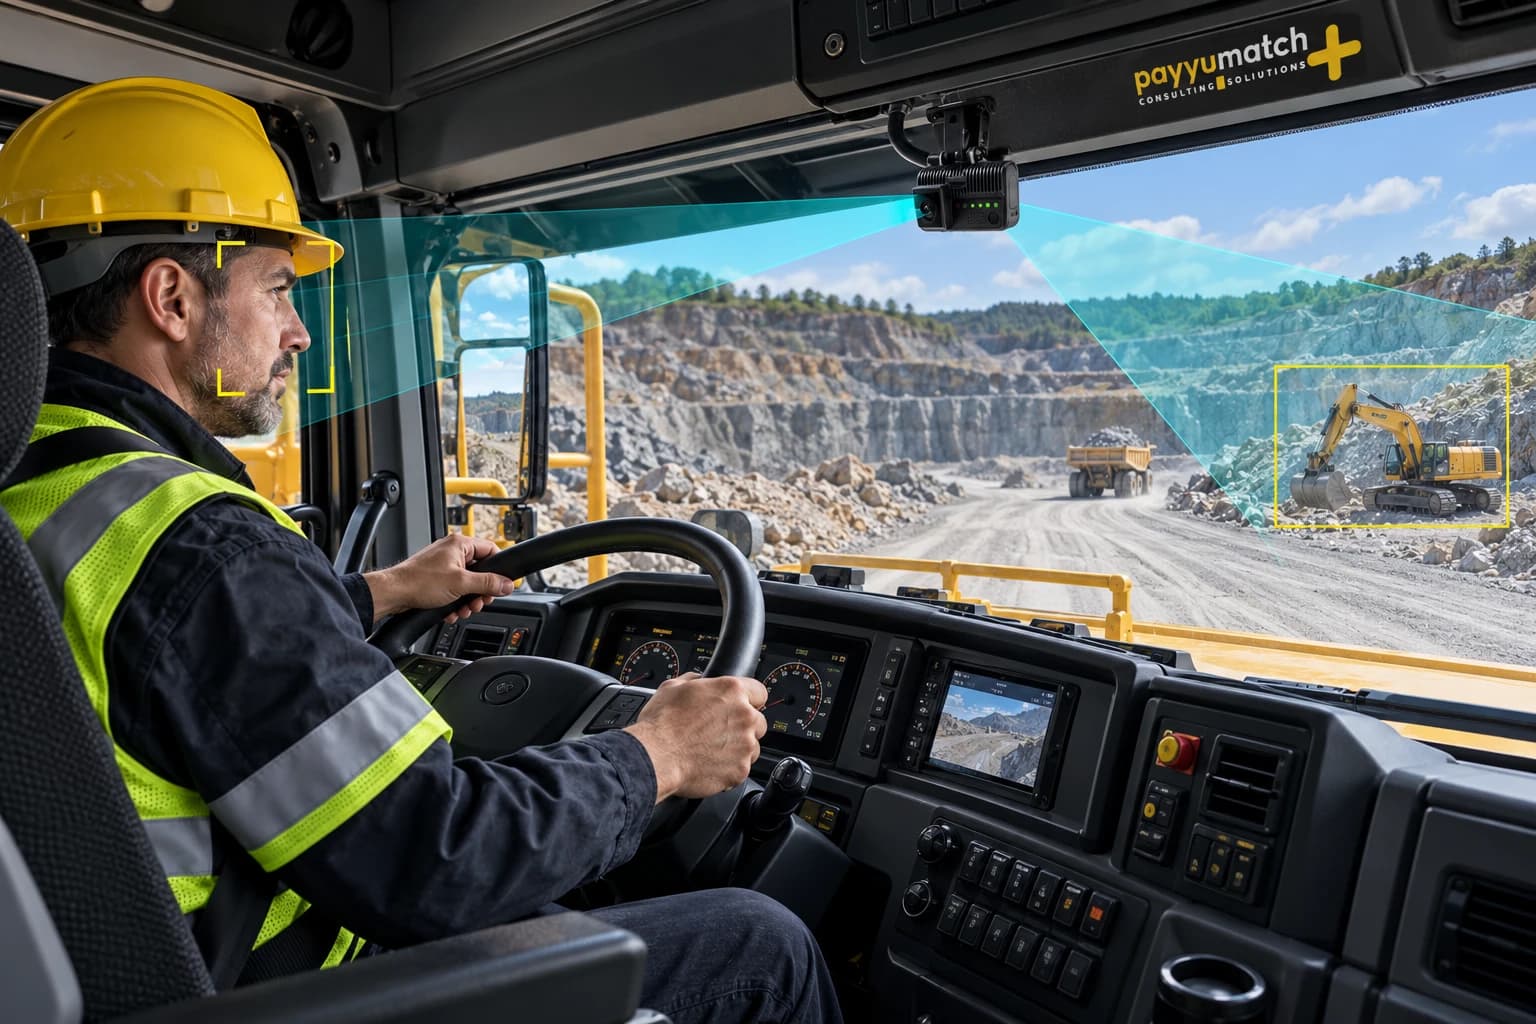
Surveille les signes de fatigue et de distraction ainsi que les risques de collision devant l’engin. Les vues intérieure et frontale sont accompagnées d’alertes au conducteur.
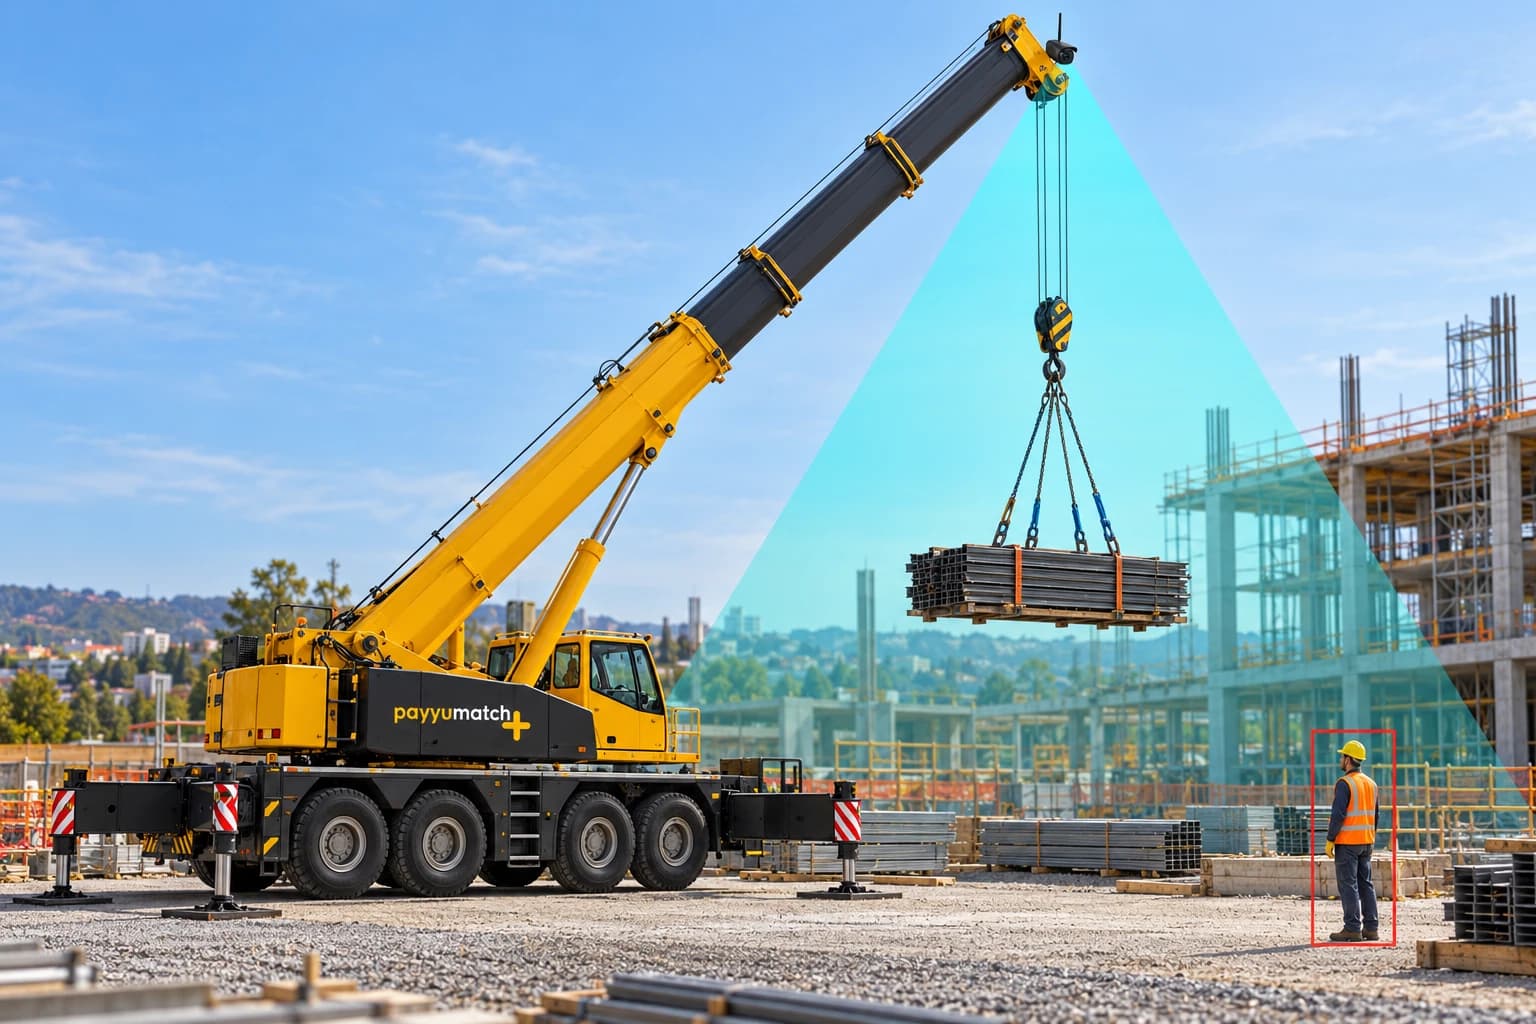
Les caméras sans fil permettent de suivre crochets, charges et zones de travail des grues. Le zoom optique aide à examiner les zones de levage éloignées.
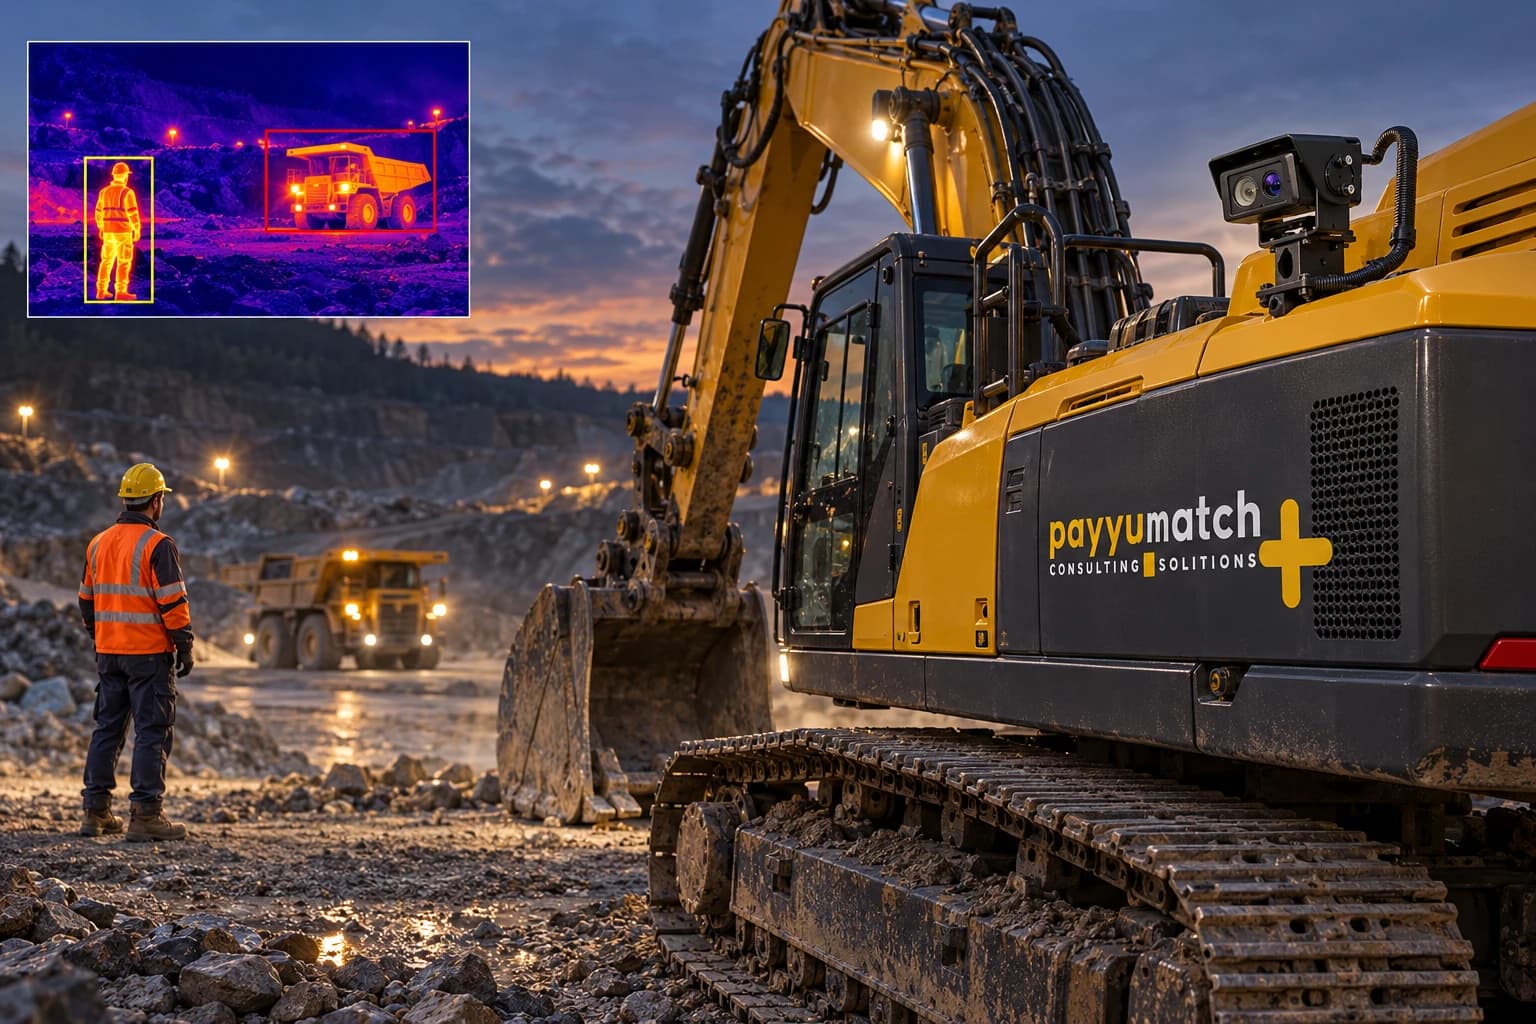
Les images thermiques et visibles soutiennent la vigilance dans l’obscurité, la poussière et le brouillard. Les signatures thermiques complètent la caméra classique pour repérer piétons et véhicules.
Des caméras et capteurs pour soutenir la visibilité, la vigilance et le suivi des services dans les transports publics, la collecte des déchets et l’entretien routier.
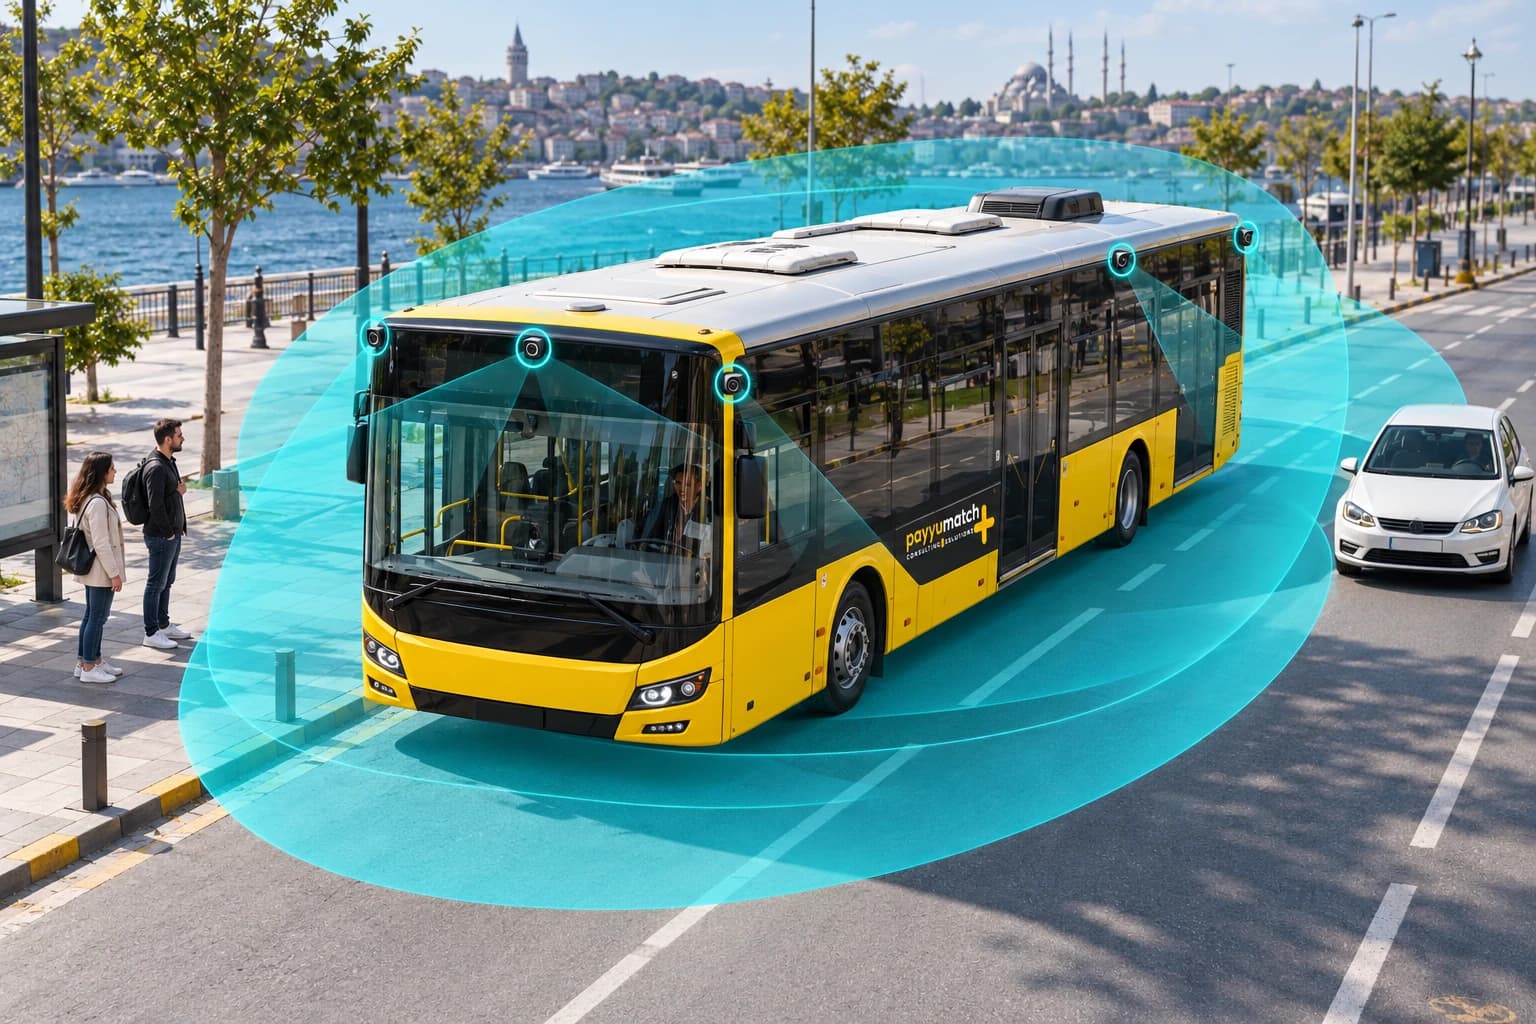
Réunit les caméras autour du véhicule pour proposer une vue périphérique du dessus. Aide les conducteurs de bus et véhicules de service à évaluer leur environnement aux arrêts, dans les virages et les rues étroites.
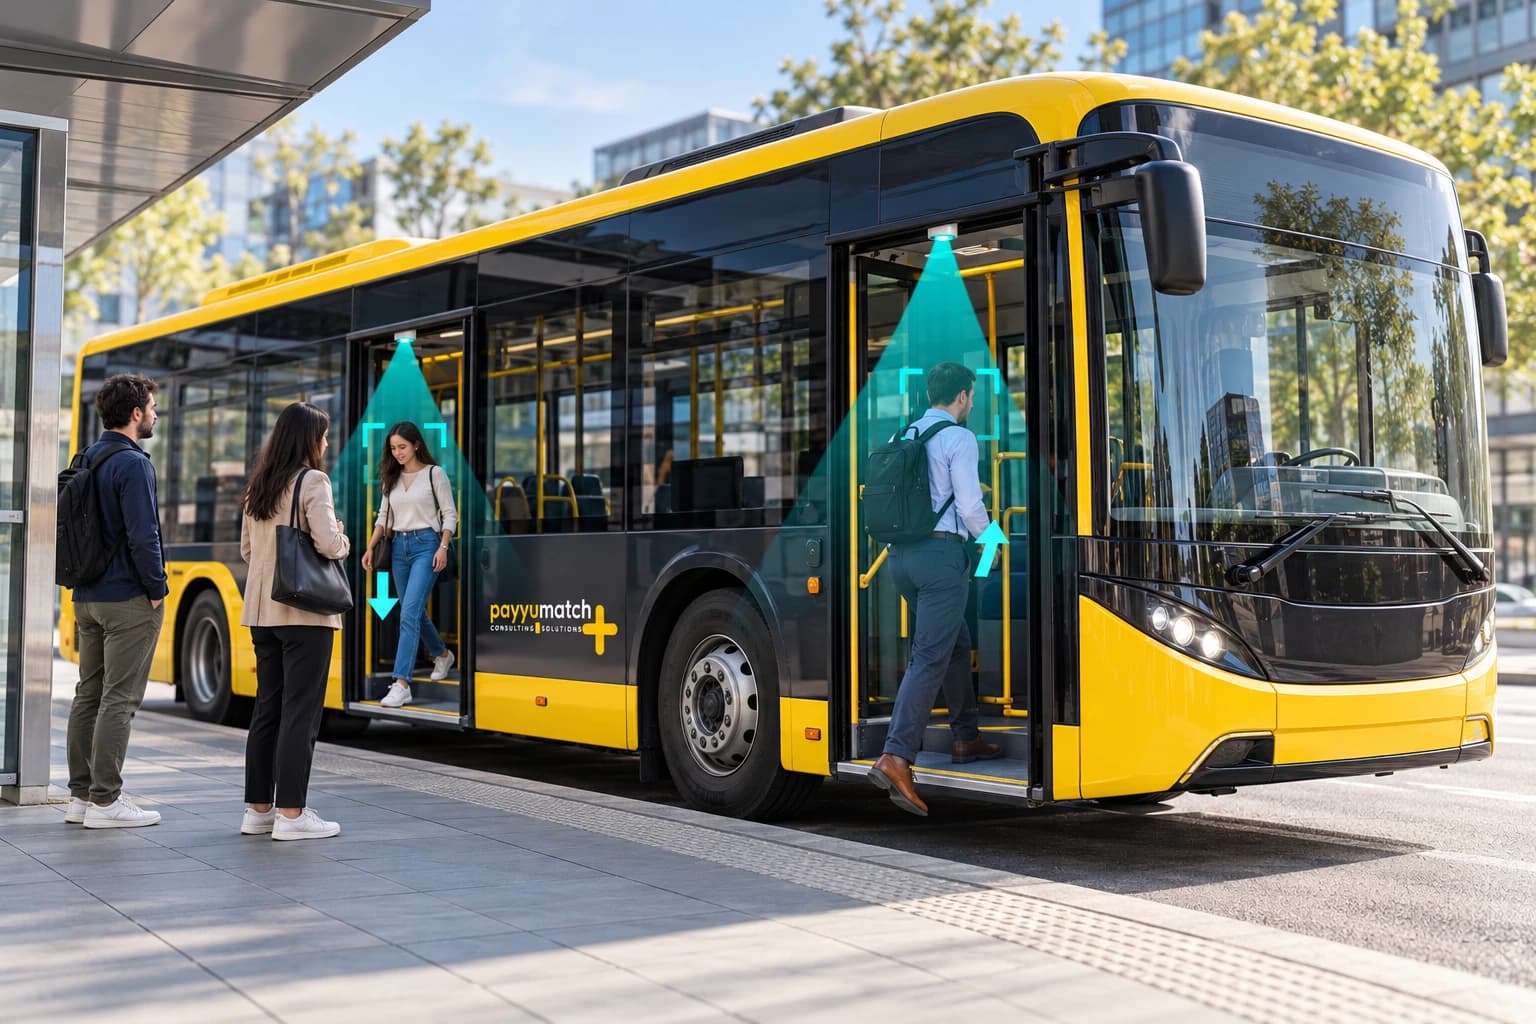
Compte les montées et descentes grâce aux capteurs et caméras placés aux portes. Les données d’occupation peuvent soutenir la planification des lignes et les décisions relatives à la capacité des véhicules.
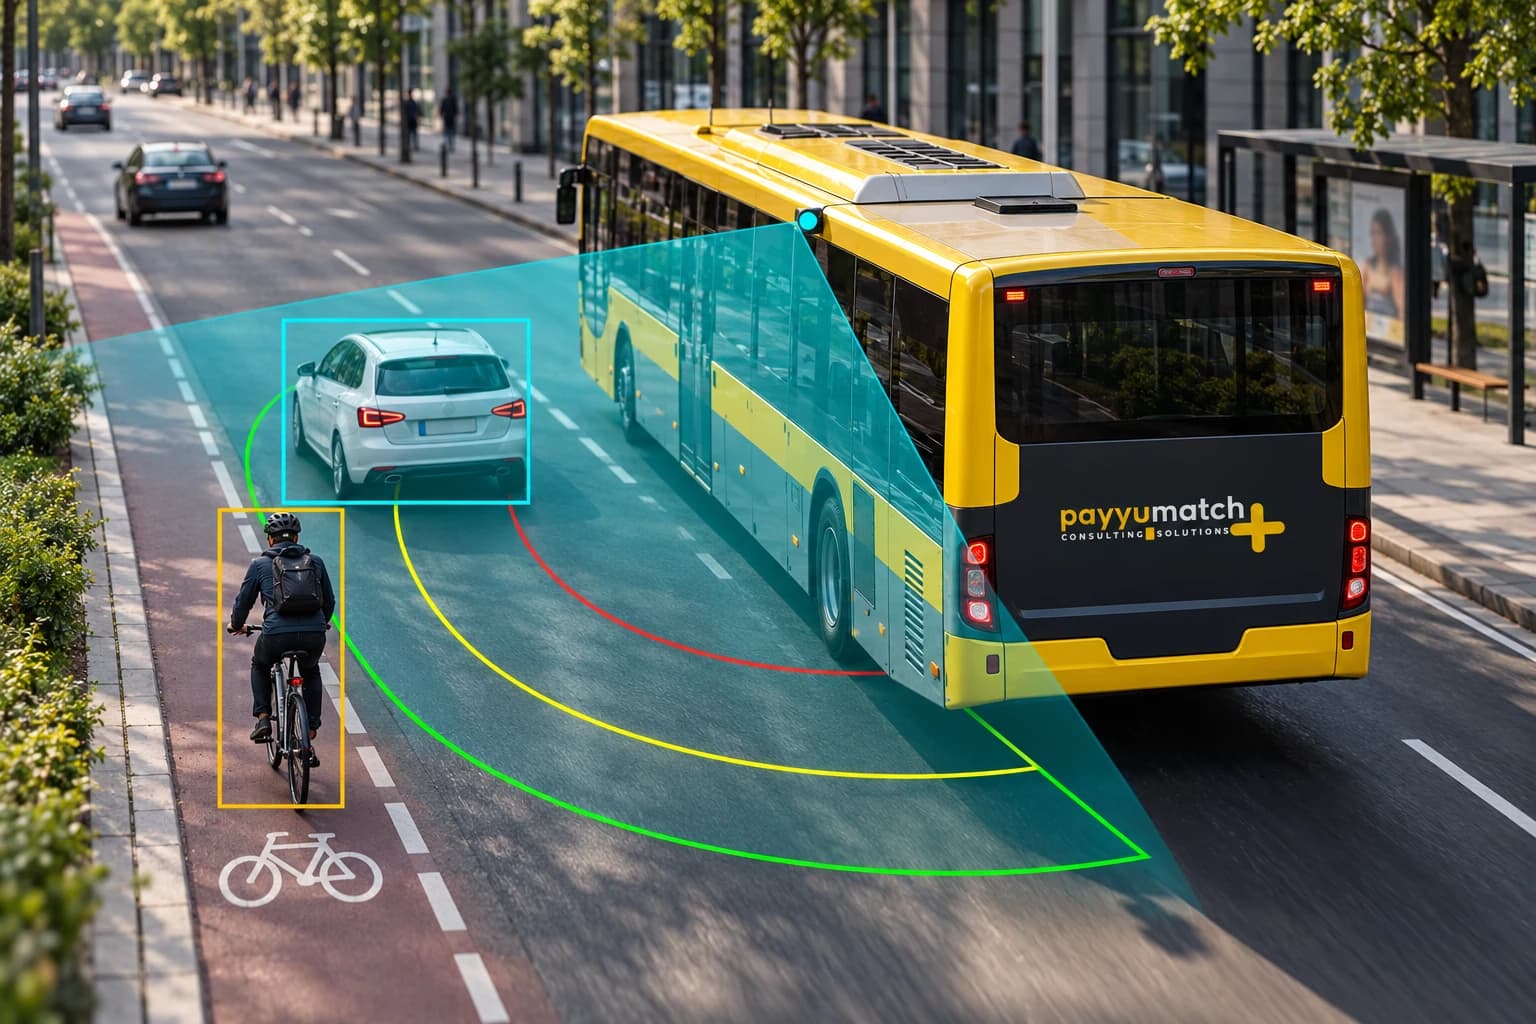
La détection par caméra des piétons, cyclistes et véhicules autour des bus et véhicules municipaux permet des alertes en cas de risques potentiels. Les caméras et zones d’alerte sont étudiées selon le véhicule et le trajet.
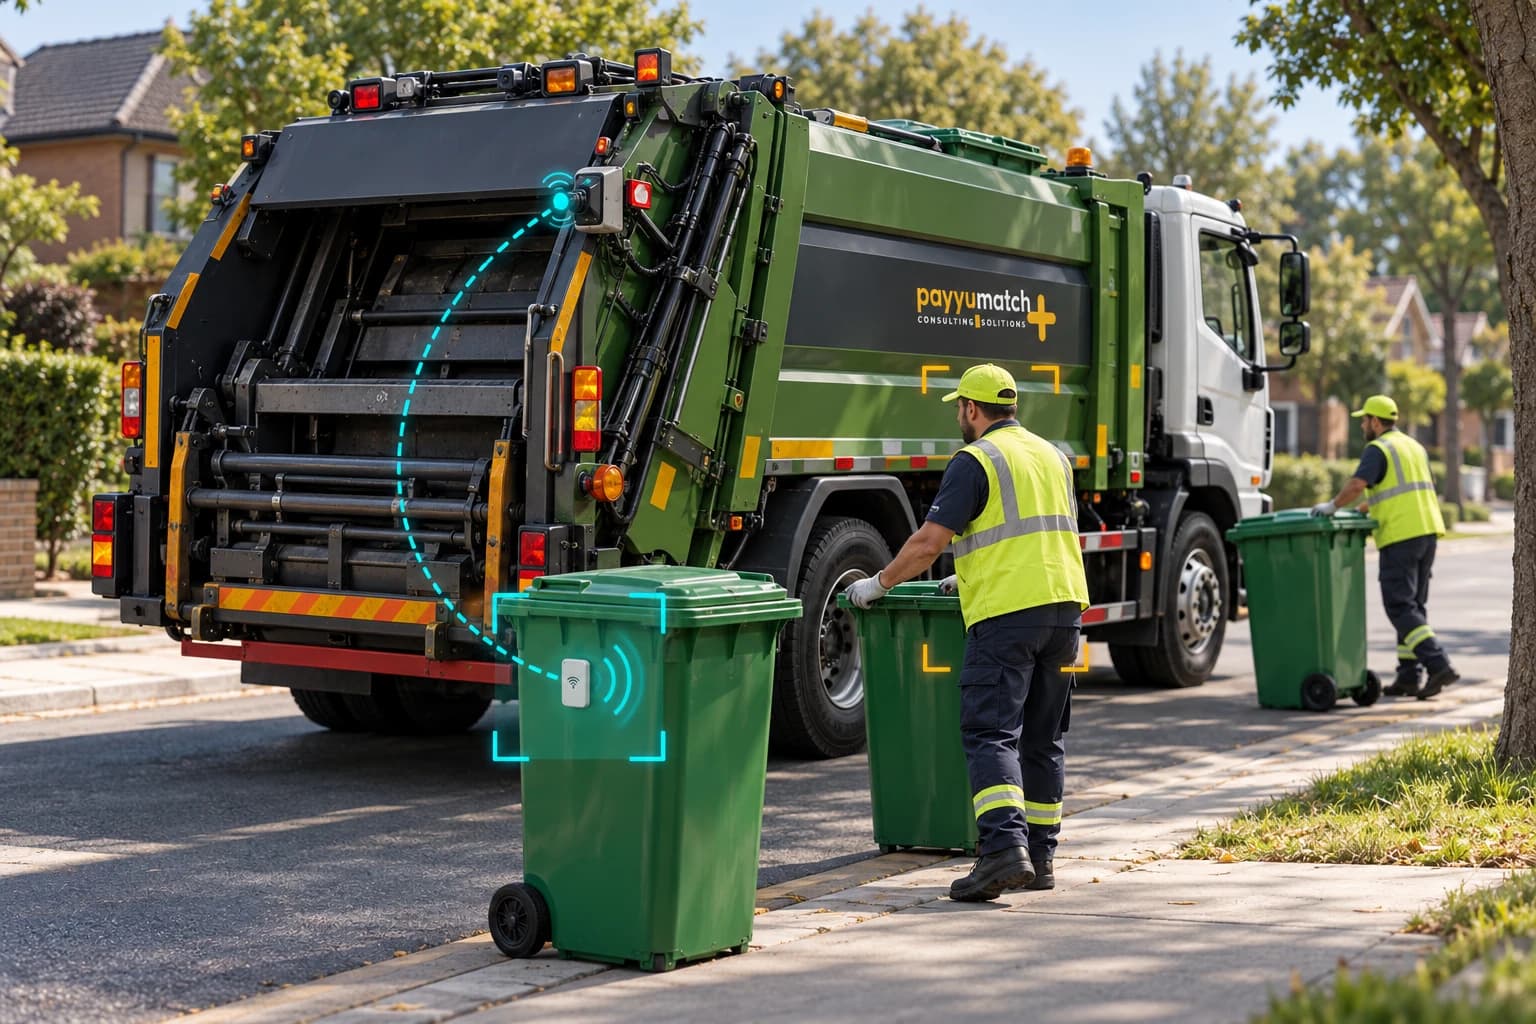
Associe la détection des personnes et véhicules à l’identification des bacs munis d’étiquettes RFID. Les identifiants et événements de collecte soutiennent la traçabilité du service et la vigilance aux points de collecte.
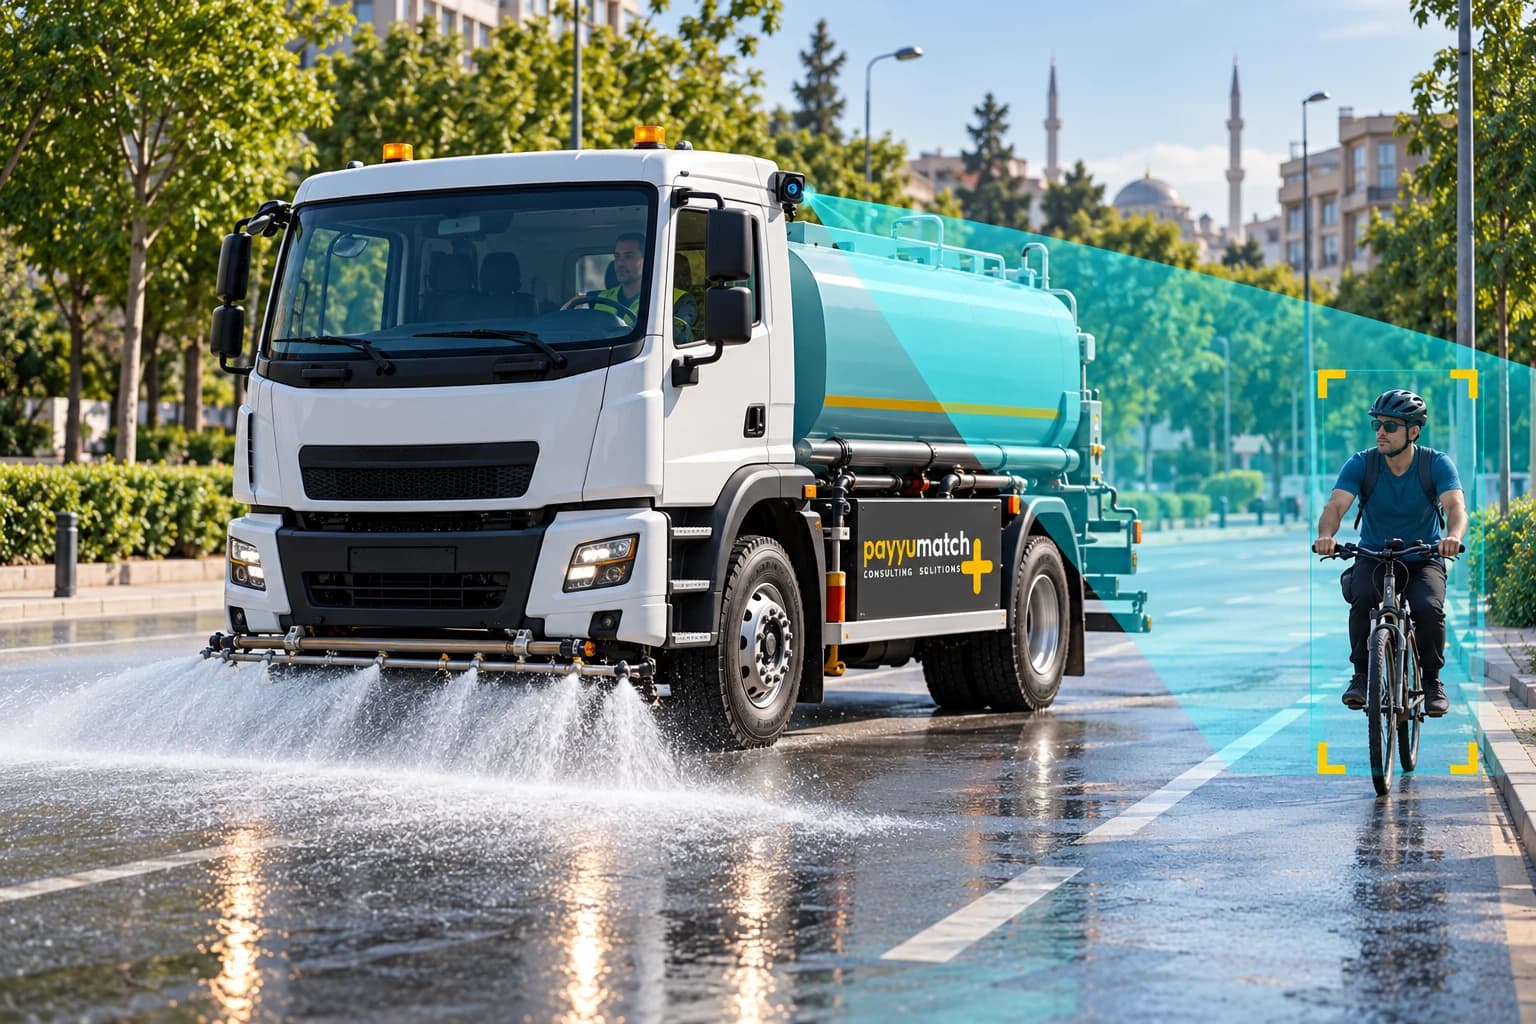
Permet de réduire le débit ou de contrôler certaines lignes de pulvérisation en fonction des piétons et véhicules détectés par caméra. Vise à limiter les projections indésirables pendant le lavage et l’arrosage des routes.
Le contrôle de l’eau nécessite une intégration compatible avec le calculateur et les vannes du véhicule. L’application et le scénario de commande sont évalués pour chaque véhicule.
Partagez les flux de véhicules, les passages piétons et les zones de risque pour évaluer les caméras, les zones de détection et les besoins d’alerte.